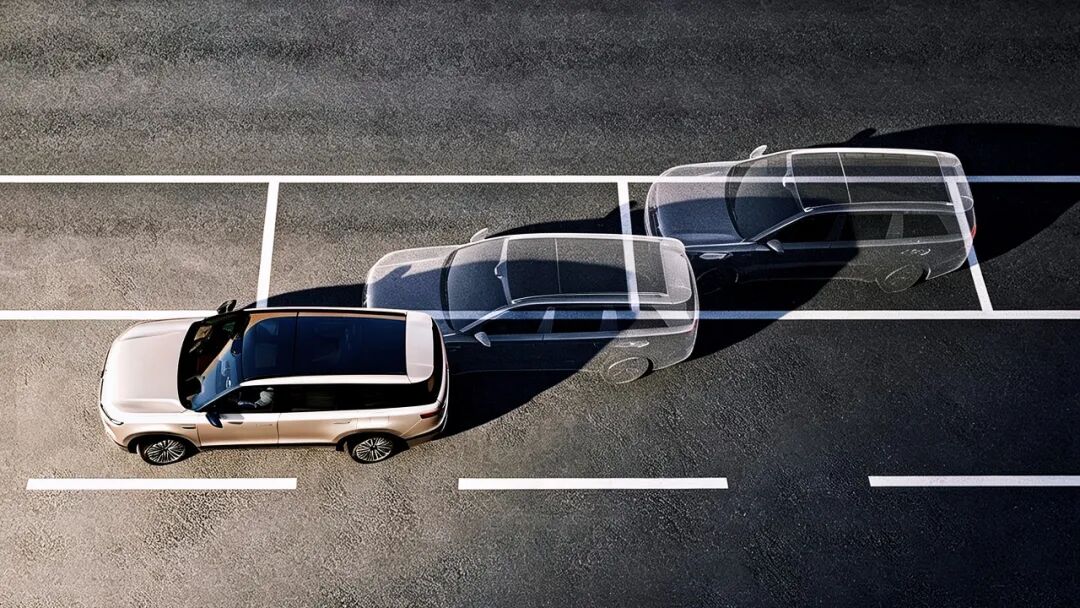
如果你喜欢跑山,一定有过这样的经历:狭窄的山路完全不容两车同时通过,为了会车只能一路倒到会车区。倒车脱困,对人来说是再基础不过的操作,可对辅助驾驶系统来说,却是一个长期存在的缺口。因为倒车脱困考验的不是单点感知,而是系统对场景的完整理解,在“前进”与“后退”之间完成博弈决策,这比一直向前更接近一个真实驾驶者的思维。某种程度上,知道什么时候倒,其实也就更明白怎么进了。就在9月15日,地平线宣布HSD V2.1即将推出,这一系统的一大核心亮点就是“首发全场景倒车功能”。其实倒车脱困目前已经有不少系统支持了,至于地平线口中的“全场景倒车”到底什么体验,当然现在不得而知。不过字面意义上看,很有可能就是